

-
首页
-
产品中心
物联感知产品
物联网行业产品
物联通信产品
商用产品
云端产品
-
解决方案
组网解决方案
平台解决方案
低速无人驾驶
5G+行业应用
- · 合规强制要求落地!四信智慧船舶动态感知方案实现船岸一体化智能监管
- · 四信5G路由器赋能造船门机安全监控,为重型吊装构筑“数字防线”
- · 五大场景“不掉线”!四信新品打造工业5G+WiFi6连接新引擎
- · 四信5G+--智能AGV上的通信路由器应用案例
- · 精准控车,秒级响应:四信5G车载网关赋能无人矿卡革新升级
- · 四信5G RedCap应用方案,加速奔向5G智慧工厂星辰大海
- · 从制造到智造!四信5G工业路由器赋能5G LAN全连接工厂建设
- · 四信5G工业路由器助力5G LAN智慧工厂应用方案加速落地
- · 5G工业路由器智慧塔吊无线监测方案,四信让施工安全看得见
- · 5G+智慧工厂数据采集监控方案 “数字工厂”到“物联工厂”
解决方案
- · 四信5G WiFi6路由器赋能移动机器人,破解跨区漫游卡顿断连难题
- · 既要通信可靠,又要边缘算力:四信系列车载网关选型指南
- · 全栈自主可控,毫秒无感漫游:四信全国产WiFi6 AGV工业通信方案
- · 四信5G LAN+WiFi融合专网落地车企,解绑柔性产线有线束缚
- · 自动驾驶系统安全要求国标发布,四信车规级5G方案护航行业合规
- · 一台网关,远程全通——四信车载视频网关如何成为矿山“隐形驾驶员”?
- · 四信智慧港口无人集卡方案,保障港区全天候智能运行
- · 算力的理性回归:自动驾驶下半场的算力之争
- · 四信5G+无人驾驶解决方案,告别远程接管“掉线时刻”
- · 四信5G路由器驱动无人巡逻车,构建主动预防型立体安防体系
行业资讯
- · 从单城试点到百城千项,无人环卫规模化落地的通信密码
- · 响应 “十五五” 规划|四信筑牢通信底座,赋能智能网联汽车产业升级
- · 低速无人车迈入放量期:多城部署超1.6万台,车载通信成规模化“隐形基建”
- · 割草机器人竞逐IFA:速腾聚创“孔雀”量产落地,四信FTV310打通车载通信链路
- · 矿山无人驾驶“二次下注”:产业资本为何押宝罗博网联?
- · 行业首款400V高压全冗余无人物流车易咖M6亮相,重构无人配送成本公式
- · 立足高原、辐射东南亚:云南探索“车路云一体化+跨境协同”特色范式
- · 告别“等图一个月”:L4级无图自动驾驶方案量产,无人配送进入“即买即用”时代
- · 从北上广深到县城乡村:低速无人车的“下沉突围”与全场景渗透
- · 传统车企“跑步入场”:低速无人物流车从初创主导迈向“整车+智驾”深度融合
-
四信云
-
关于我们
关于四信
企业动态
商务合作
联系我们
-
技术支持








端到端大模型落地自动驾驶,重塑感知-预测-决策链路
方案优势

解决方案
解决方案
-
组网解决方案
-
5G+行业应用
-
工业物联网
-
智慧交通
-
智慧城市
-
新零售
-
智慧农业
-
智慧电力
-
安防监控
-
智慧环保
-
智慧水务
-
能源行业
-
智慧医疗
-
商业与金融
-
-
平台解决方案
-
供暖行业
-
智慧环保
-
-
低速无人驾驶
随着具身智能、世界模型技术快速迭代,自动驾驶算法架构正在从传统模块化流水线走向端到端大模型方案。最新行业调研表明,端到端技术率先在低速无人驾驶场景完成上车验证,正向高阶城市自动驾驶渗透,重构整个自动驾驶软件栈,而高算力、高可靠的边缘终端与通信硬件,是大模型稳定落地、持续迭代的核心支撑。
传统自动驾驶软件采用模块化架构:感知模块识别目标、预测模块推演目标运动轨迹、规划模块生成路径、控制模块执行车辆动作。模块之间存在信息损失,每个模块独立调优,耦合性弱,面对长尾、极端工况时泛化能力受限,故障溯源难度大。
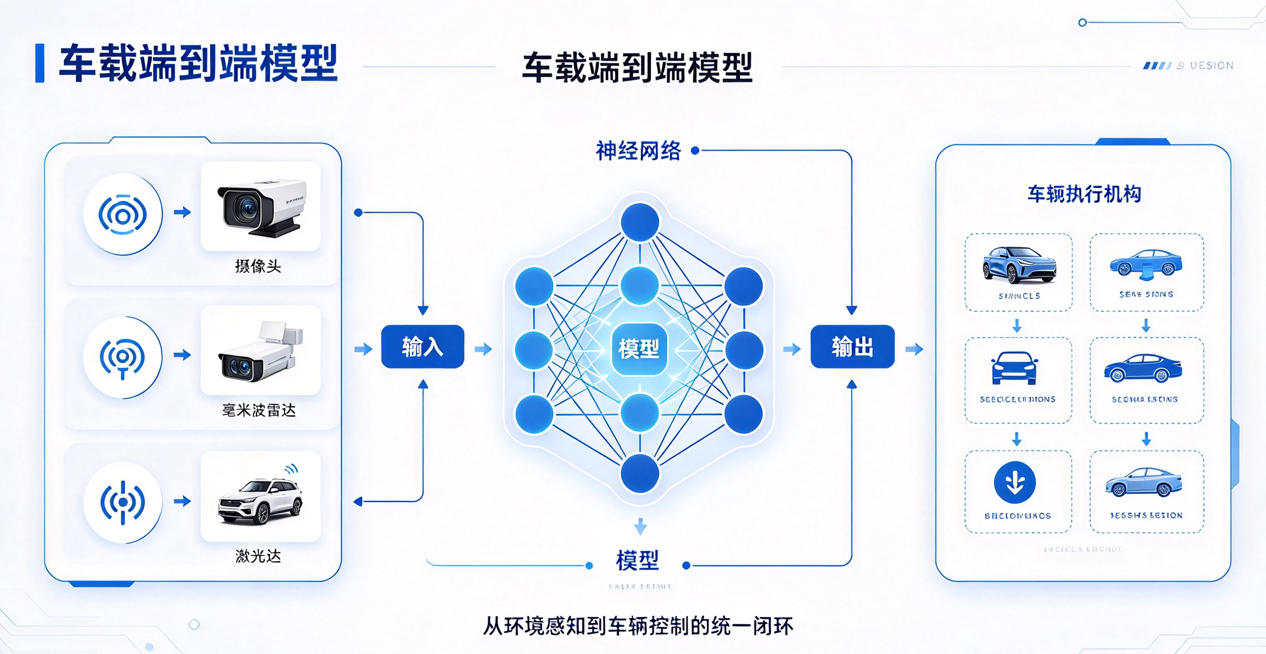
端到端大模型将原始传感器输入(图像、点云、雷达数据)直接映射为车辆控制指令。模型内部统一完成环境感知、目标检测、行为预测、路径规划,利用海量真实路测数据+仿真合成数据进行联合训练,能够学习人类驾驶员的空间推理与社交交互逻辑。尤其在低速混行场景,面对突然横穿行人、非机动车抢道、临时占道等复杂交互场景,端到端模型在意图预测上展现出明显优势。
低速无人车成为端到端落地的最优试验田:车速上限低、风险可控、场景相对收敛,无人配送、园区AGV、矿卡等场景已出现量产落地案例。模型通过持续收集车队真实场景数据,在云端完成增量训练,再通过OTA下发至车载终端,实现模型持续迭代。但大模型高算力消耗、海量数据吞吐、高频迭代更新的特性,对车载边缘硬件提出了极高要求。
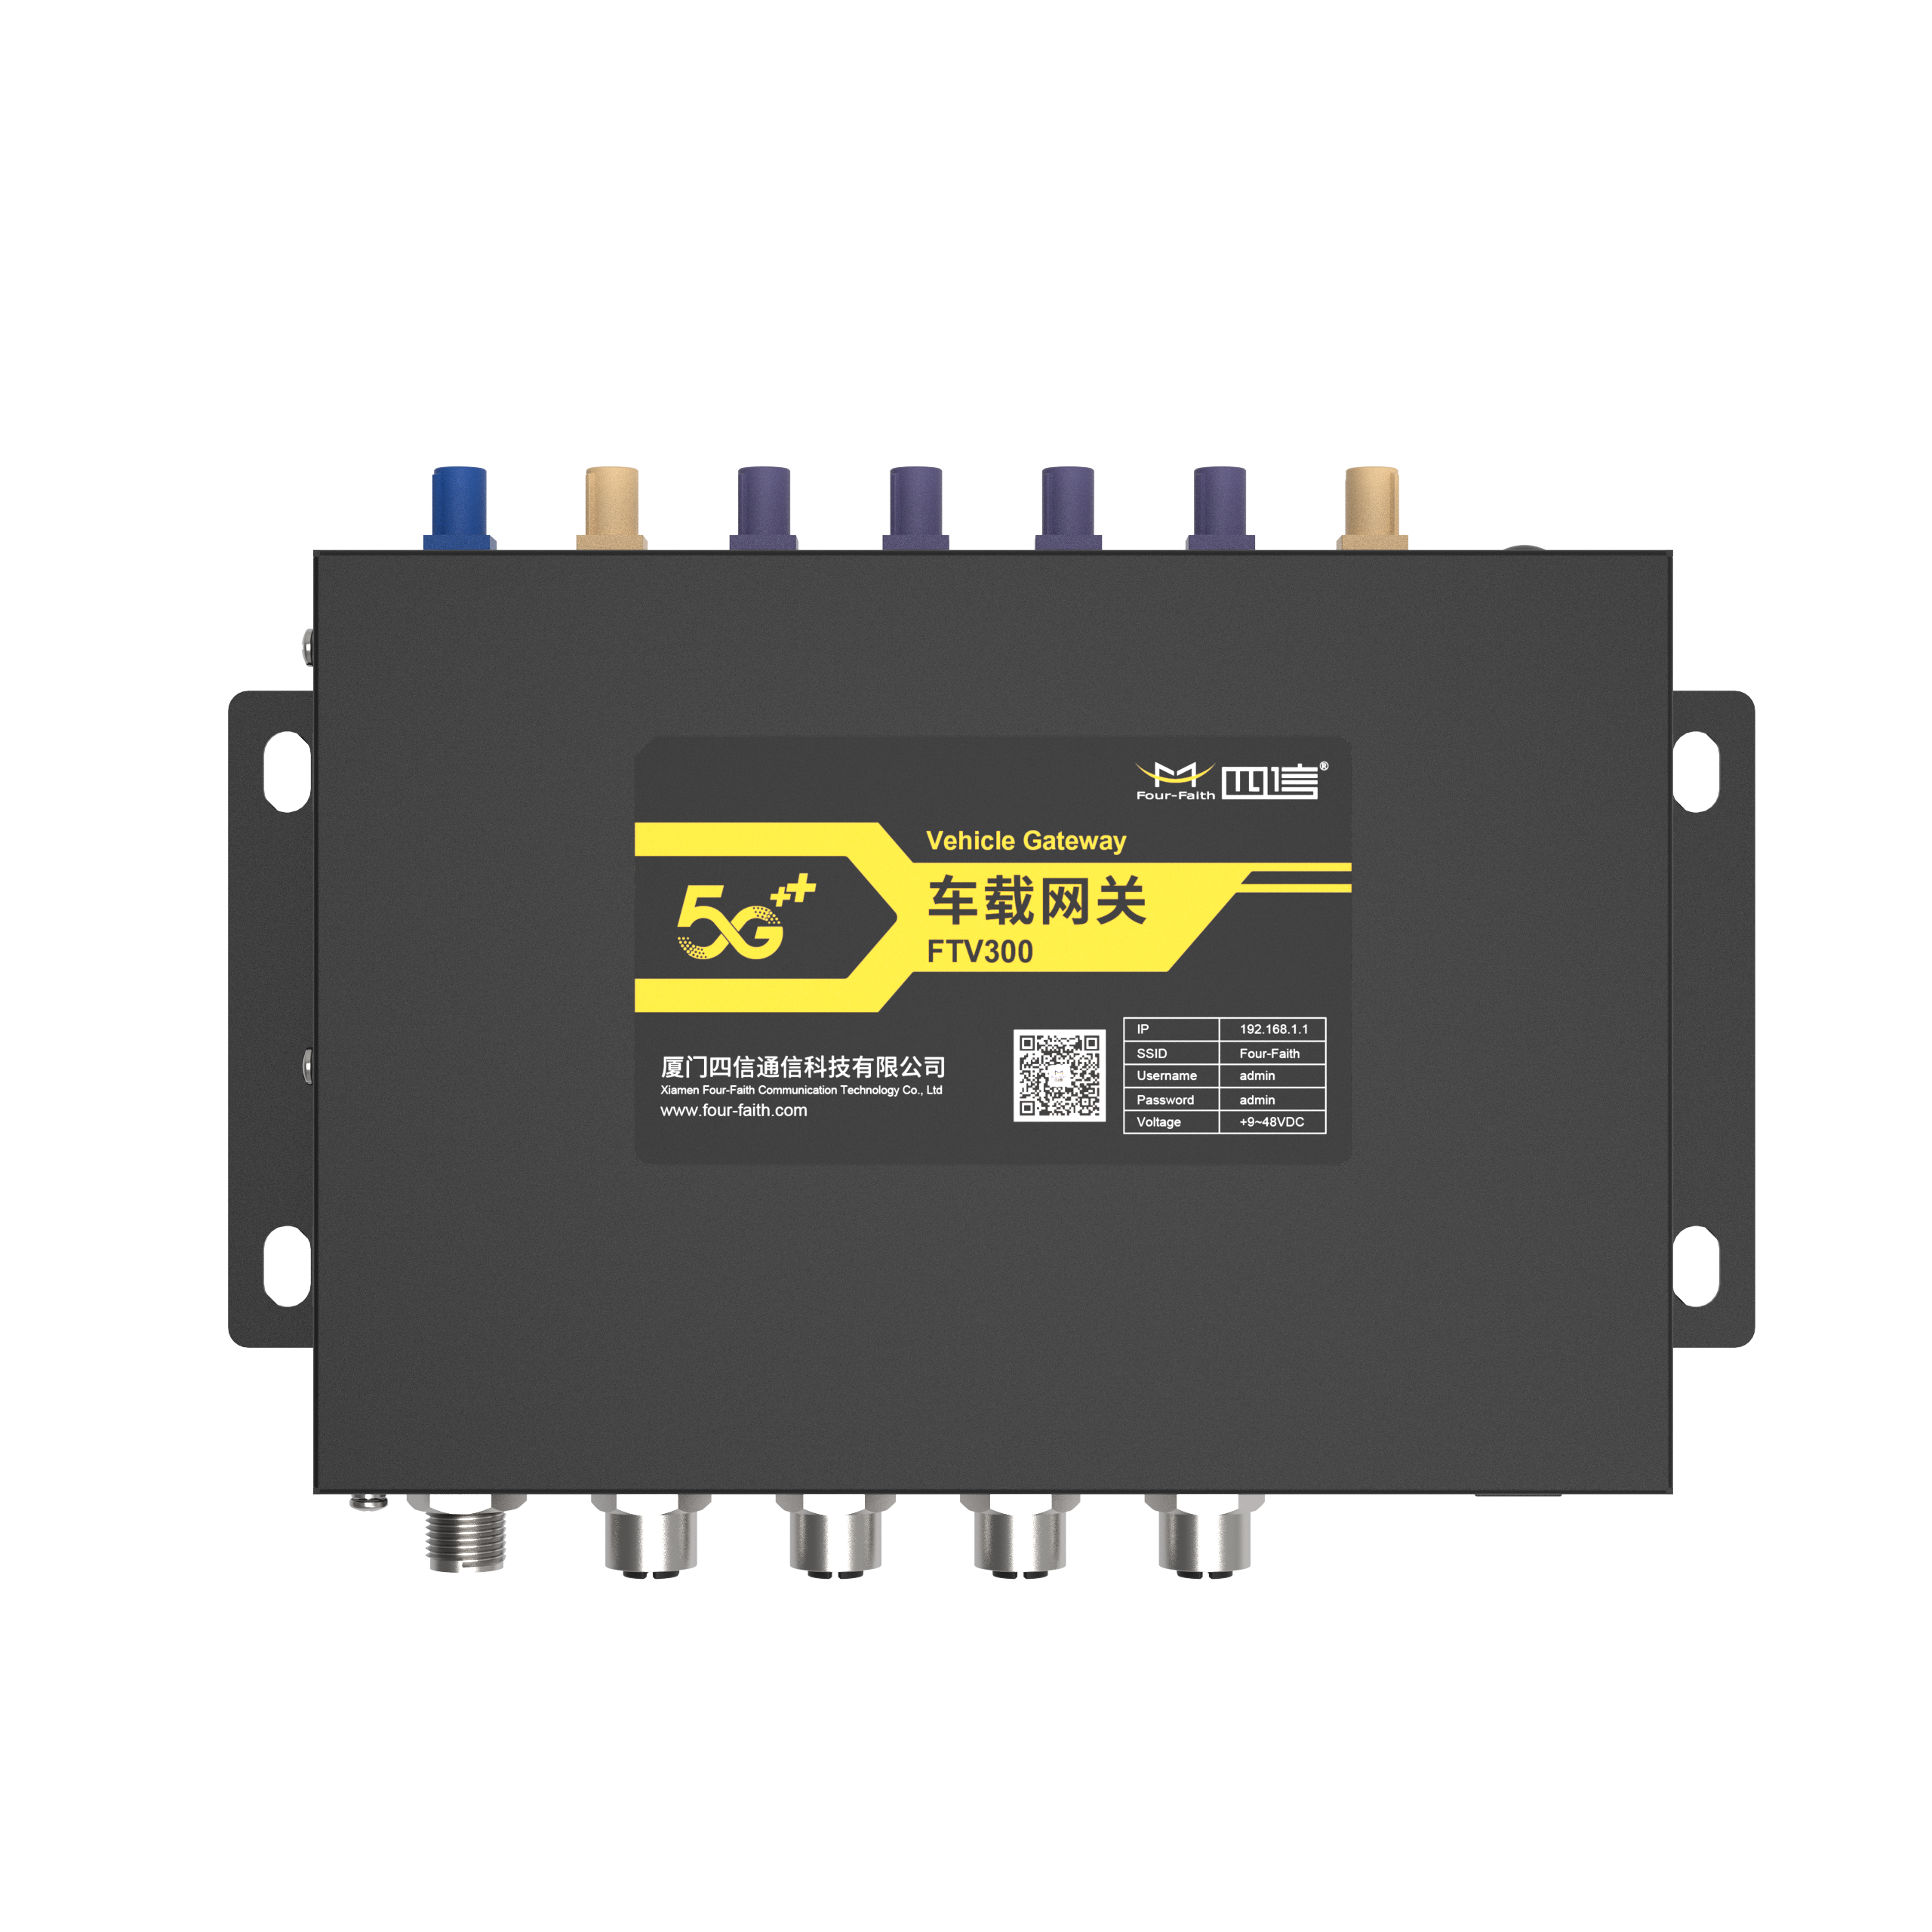
针对端到端大模型落地痛点,四信5G车载视频网关针对性适配自动驾驶轻量化算力需求,搭载高性能算力芯片,支持多路传感器数据并行解码、预处理与结构化计算,可在车端本地完成大模型轻量化推理、场景数据智能筛选,避免全量原始数据上传导致的时延超标、带宽拥堵问题。
同时,四信产品具备完善的协议适配能力,可兼容车载摄像头、激光雷达、CAN总线等全品类设备,实现多源数据统一汇聚、标准化输出,解决端到端模型多设备数据对接不畅的问题。设备支持本地安全缓存、断网续传,在网络波动场景下可保障核心路况数据不丢失、模型推理不中断,为大模型“本地推理+云端迭代”的混合架构提供坚实硬件兜底。
行业主流方案当前采用大模型主决策+规则安全兜底的混合架构,而四信边缘计算终端与工业通信模块的组合,恰好兼顾了算力效率、通信稳定性与安全冗余,完美适配现阶段端到端自动驾驶的落地需求。
行业研判
端到端大模型不是简单替换原有算法,而是自动驾驶软件栈的底层重构。短期将优先主导低速无人车赛道;中长期,随着模型轻量化、安全可解释技术突破,逐步向城市L4 Robotaxi、干线重卡自动驾驶延伸。以四信车载边缘网关为核心的车端算力通信底座,将成为自动驾驶算法迭代、规模化商用的必备基础设施。
更多详情案例,请联系我们的专家团队
厦门四信通信科技有限公司(版权所有)闽ICP备08106834号-1 ©2008-2026  闽公网安备
35021102001059号
关注我们


