

-
首页
-
产品中心
物联感知产品
物联网行业产品
物联通信产品
商用产品
云端产品
-
解决方案
组网解决方案
平台解决方案
低速无人驾驶
5G+行业应用
- · 合规强制要求落地!四信智慧船舶动态感知方案实现船岸一体化智能监管
- · 四信5G路由器赋能造船门机安全监控,为重型吊装构筑“数字防线”
- · 五大场景“不掉线”!四信新品打造工业5G+WiFi6连接新引擎
- · 四信5G+--智能AGV上的通信路由器应用案例
- · 精准控车,秒级响应:四信5G车载网关赋能无人矿卡革新升级
- · 四信5G RedCap应用方案,加速奔向5G智慧工厂星辰大海
- · 从制造到智造!四信5G工业路由器赋能5G LAN全连接工厂建设
- · 四信5G工业路由器助力5G LAN智慧工厂应用方案加速落地
- · 5G工业路由器智慧塔吊无线监测方案,四信让施工安全看得见
- · 5G+智慧工厂数据采集监控方案 “数字工厂”到“物联工厂”
解决方案
- · 矿区、港口、环卫全上阵!四信车载网关如何破解通信难题?
- · 四信5G智能物流无人车方案,保障双十一仓储AGV稳定作业
- · 四信5G WiFi6路由器赋能移动机器人,破解跨区漫游卡顿断连难题
- · 既要通信可靠,又要边缘算力:四信系列车载网关选型指南
- · 全栈自主可控,毫秒无感漫游:四信全国产WiFi6 AGV工业通信方案
- · 四信5G LAN+WiFi融合专网落地车企,解绑柔性产线有线束缚
- · 自动驾驶系统安全要求国标发布,四信车规级5G方案护航行业合规
- · 一台网关,远程全通——四信车载视频网关如何成为矿山“隐形驾驶员”?
- · 四信智慧港口无人集卡方案,保障港区全天候智能运行
- · 算力的理性回归:自动驾驶下半场的算力之争
行业资讯
- · 南京"智扫清城":库萨科技具身智能机器人赋能城市精细化治理
- · 2026年Q3无人驾驶领域分布类型概览,中标规模创新高
- · 从单城试点到百城千项,无人环卫规模化落地的通信密码
- · 响应 “十五五” 规划|四信筑牢通信底座,赋能智能网联汽车产业升级
- · 低速无人车迈入放量期:多城部署超1.6万台,车载通信成规模化“隐形基建”
- · 割草机器人竞逐IFA:速腾聚创“孔雀”量产落地,四信FTV310打通车载通信链路
- · 矿山无人驾驶“二次下注”:产业资本为何押宝罗博网联?
- · 行业首款400V高压全冗余无人物流车易咖M6亮相,重构无人配送成本公式
- · 立足高原、辐射东南亚:云南探索“车路云一体化+跨境协同”特色范式
- · 告别“等图一个月”:L4级无图自动驾驶方案量产,无人配送进入“即买即用”时代
-
四信云
-
关于我们
关于四信
企业动态
商务合作
联系我们
-
技术支持






无人驾驶车载网关选型复盘:从架构视角看懂Robotaxi、Robobus、无人矿卡的差异化诉求
方案优势
解决方案
解决方案
-
组网解决方案
-
5G+行业应用
-
工业物联网
-
智慧交通
-
智慧城市
-
新零售
-
智慧农业
-
智慧电力
-
安防监控
-
智慧环保
-
智慧水务
-
能源行业
-
智慧医疗
-
商业与金融
-
-
平台解决方案
-
供暖行业
-
智慧环保
-
-
低速无人驾驶
很多项目在车载网关选型阶段,习惯直接对比 5G 速率、网口数量等宣传参数,却忽略车辆本身的电子电气架构、运行工况、业务模式差异。Robotaxi、Robobus、无人矿卡,同样是无人驾驶载体,但车内网络构成、数据流向、外部通信环境完全不在一个维度。
车载网关在整套无人驾驶系统里,定位是车内网络交换枢纽与车‑云通信桥梁,不参与感知、融合、规划决策。它的价值是打通传感器、域控制器、底盘 ECU 与云端调度平台之间的数据链路,一旦网关选型错位,即便智驾算法性能优异,也会出现网络抖动、远程接管失效、车队运维困难等工程难题。本文站在系统集成落地角度,拆解三类典型无人驾驶载体的通信痛点、核心选型指标,梳理架构融合思路与采购实操要点。
一、无人驾驶网关选型,必须抓牢的五大核心技术维度
抛开营销话术,从整车集成的角度,有五项能力直接决定网关能不能适配项目,也是方案设计阶段就要明确的约束条件。
· 蜂窝通信与链路冗余能力:5G 是对接边缘节点、云端平台的核心无线通道。需要区分双 SIM 卡、双 5G 模块、载波聚合三者的不同概念。面向高可靠无人驾驶场景,优先考虑多模块异构备份,而不是单纯追求理论峰值速率。同时需要结合实际运营区域的运营商频段、专网 APN 做实地测试,实验室指标不能代表现场表现。
· 车载总线接口能力:CAN/CAN‑FD。网关需要对接底盘、车身、域控制器各类 ECU,必须确认项目实际使用的是 CAN 还是 CAN‑FD,接口数量、报文隔离策略。如果网关直接接入底盘控制网络,还需要评估报文过滤、网络隔离能力,规避外网入侵带来的安全风险。
· 车载以太网(Automotive Ethernet):随着激光雷达、高清摄像头、智驾域控的普及,100BASE‑T1、1000BASE‑T1 车载以太网已经成为刚需。选型需要关注 VLAN 划分、路由策略,满足 E/E 架构中不同功能网络之间的隔离,高带宽传感器数据的转发吞吐能力。
· GNSS 定位与网络时间同步:GNSS 负责车辆位置输出;PTP/gPTP 负责全车网络设备、多传感器之间的时序对齐。二者功能完全不同,不能混为一谈。多传感器融合、多车集群调度项目,硬件级 gPTP 时钟同步是刚需,不能把 GNSS 授时等同于网络同步。
· 环境适应性与全生命周期运维:V2X 按需选配;而设备宽温、抗振动、宽压供电、EMC 防护,矿山、港口等工业场景是硬性门槛。面向车队化运营,远程 FOTA 升级、日志采集、故障诊断、设备状态管理的能力,重要程度不亚于硬件接口本身。
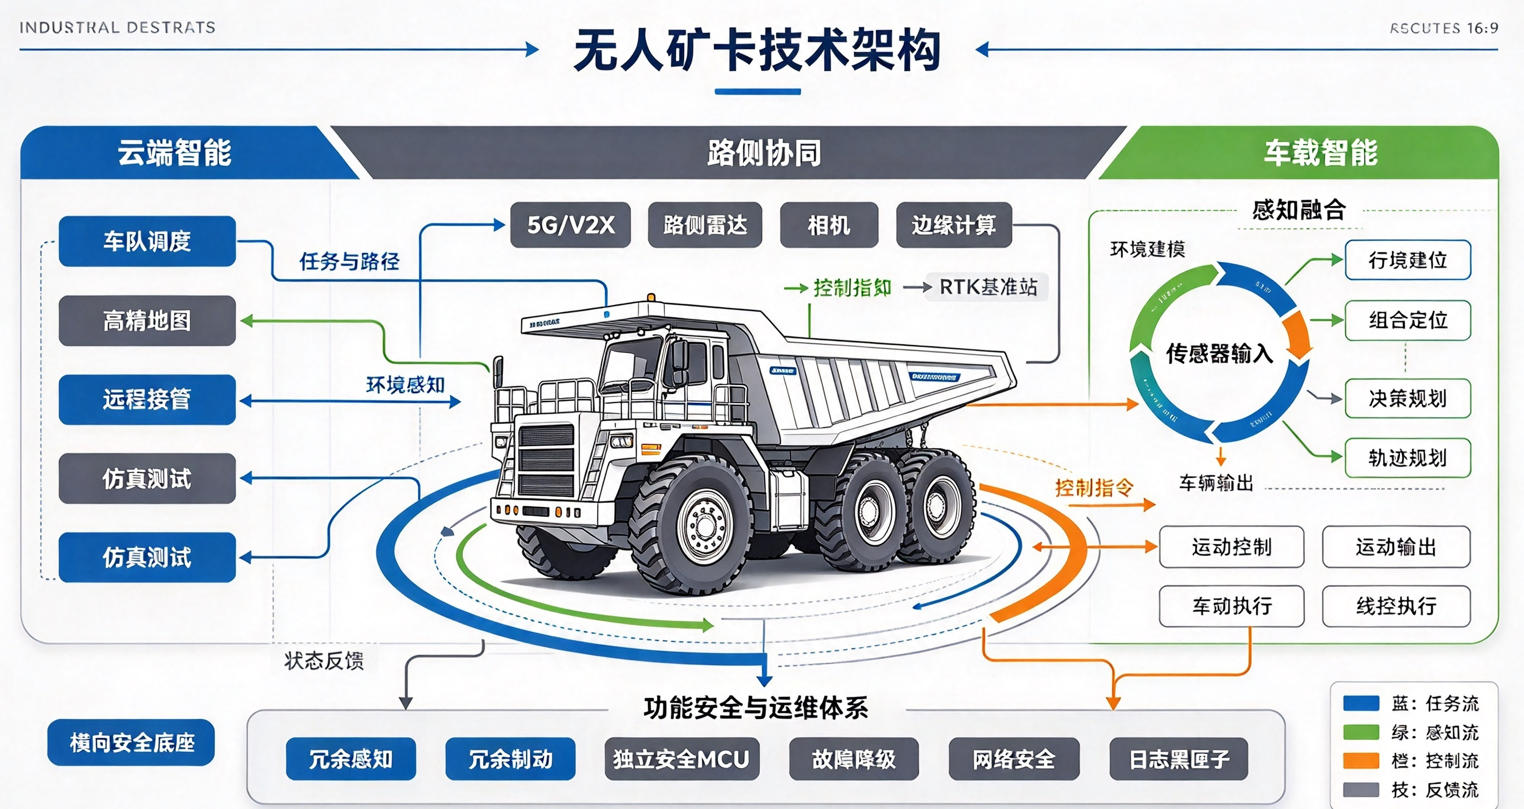
二、三类无人驾驶载体的通信诉求拆解
2.1 Robotaxi:开放道路复杂网络环境,兼顾数据回传与网络稳定性
Robotaxi 运行在城市开放道路,车内同时部署智驾域、座舱域、车控域,传感器数量多,网络节点复杂。网关需要承载大量车况、感知状态数据回传,同时接收平台调度指令。
工程重点不在于极限带宽,而是城市移动场景下的网络抖动、切换丢包、时延波动。选型需要重点评估双链路备份、车载 T1 以太网、CAN‑FD、GNSS、远程运维能力,并且要在真实城区道路完成路测验证,确认网络切换、弱网下的表现。
2.2 Robobus:固定线路批量运营,看重规模化运维能力
Robobus 大多是固定线路、固定站点运行,运行环境相比 Robotaxi 简单,但往往批量部署几十上百台车辆。
除 5G、总线接口之外,核心诉求向车队管理倾斜:远程批量配置、固件升级、日志统一采集、设备状态监控。V2X 可根据车路协同项目方案选配。切忌直接照搬 Robotaxi 硬件配置,要结合运营平台、线路范围做裁剪,控制批量采购的综合成本。
2.3 无人矿卡:工业恶劣工况,可靠性优先于纸面参数
无人矿卡的最大特点不是算法难度,而是严苛物理工况:高粉尘、强振动、高低温剧烈变化;矿区 5G 专网存在信号盲区、移动切换频繁;同时要对接本地调度系统、远程接管平台。
网关选型第一位是工业硬件防护等级,其次是双蜂窝冗余、总线接口、GNSS 授时。不能直接套用乘用车规格 T‑Box 或者普通车载网关,否则很容易出现现场硬件故障率偏高。通信方案需要结合矿区专网覆盖、车‑调度平台交互逻辑整体设计。
三、三类无人驾驶场景需求横向对比
从工程关注点维度,三类载体对车载网关的需求侧重如下:
|
需求维度 |
Robotaxi |
Robobus |
无人矿卡 |
|
5G 连接 |
高 |
高 |
高 |
|
Automotive Ethernet |
高 |
中高 |
中高 |
|
CAN/CAN FD |
高 |
高 |
高 |
|
GNSS |
高 |
高 |
高 |
|
V2X |
视项目部署 |
视项目部署 |
视矿区方案部署 |
|
远程运维 |
高 |
中高 |
高 |
|
环境适应性 |
中 |
中 |
高 |
|
车队管理 |
高 |
高 |
高 |
注:表格为典型工程关注点,最终以整车 E/E 架构实际需求为准,车辆名称不等于硬件选型标准。
四、车载网关如何融入整车E/E架构,理清边界避免踩坑
典型无人驾驶数据流向可以概括为:传感器/ECU → CAN/CAN‑FD/车载以太网 → 车载网关 → 5G/V2X → 边缘/云端 → 车队调度平台。
实际项目架构分化很大:部分项目 T‑Box、交换机、网关、域控制器相互独立;部分项目会把交换、部分网联能力集成进域控制器内部。
选型前,工程师必须先回答三个关键问题:
· 整车由谁负责车内网络交换转发?
· 谁承担车与云端之间的数据连接?
· 哪些报文、数据流需要经过网关转发?
理清功能边界之后再选硬件,远比单纯对比硬件参数更加高效。
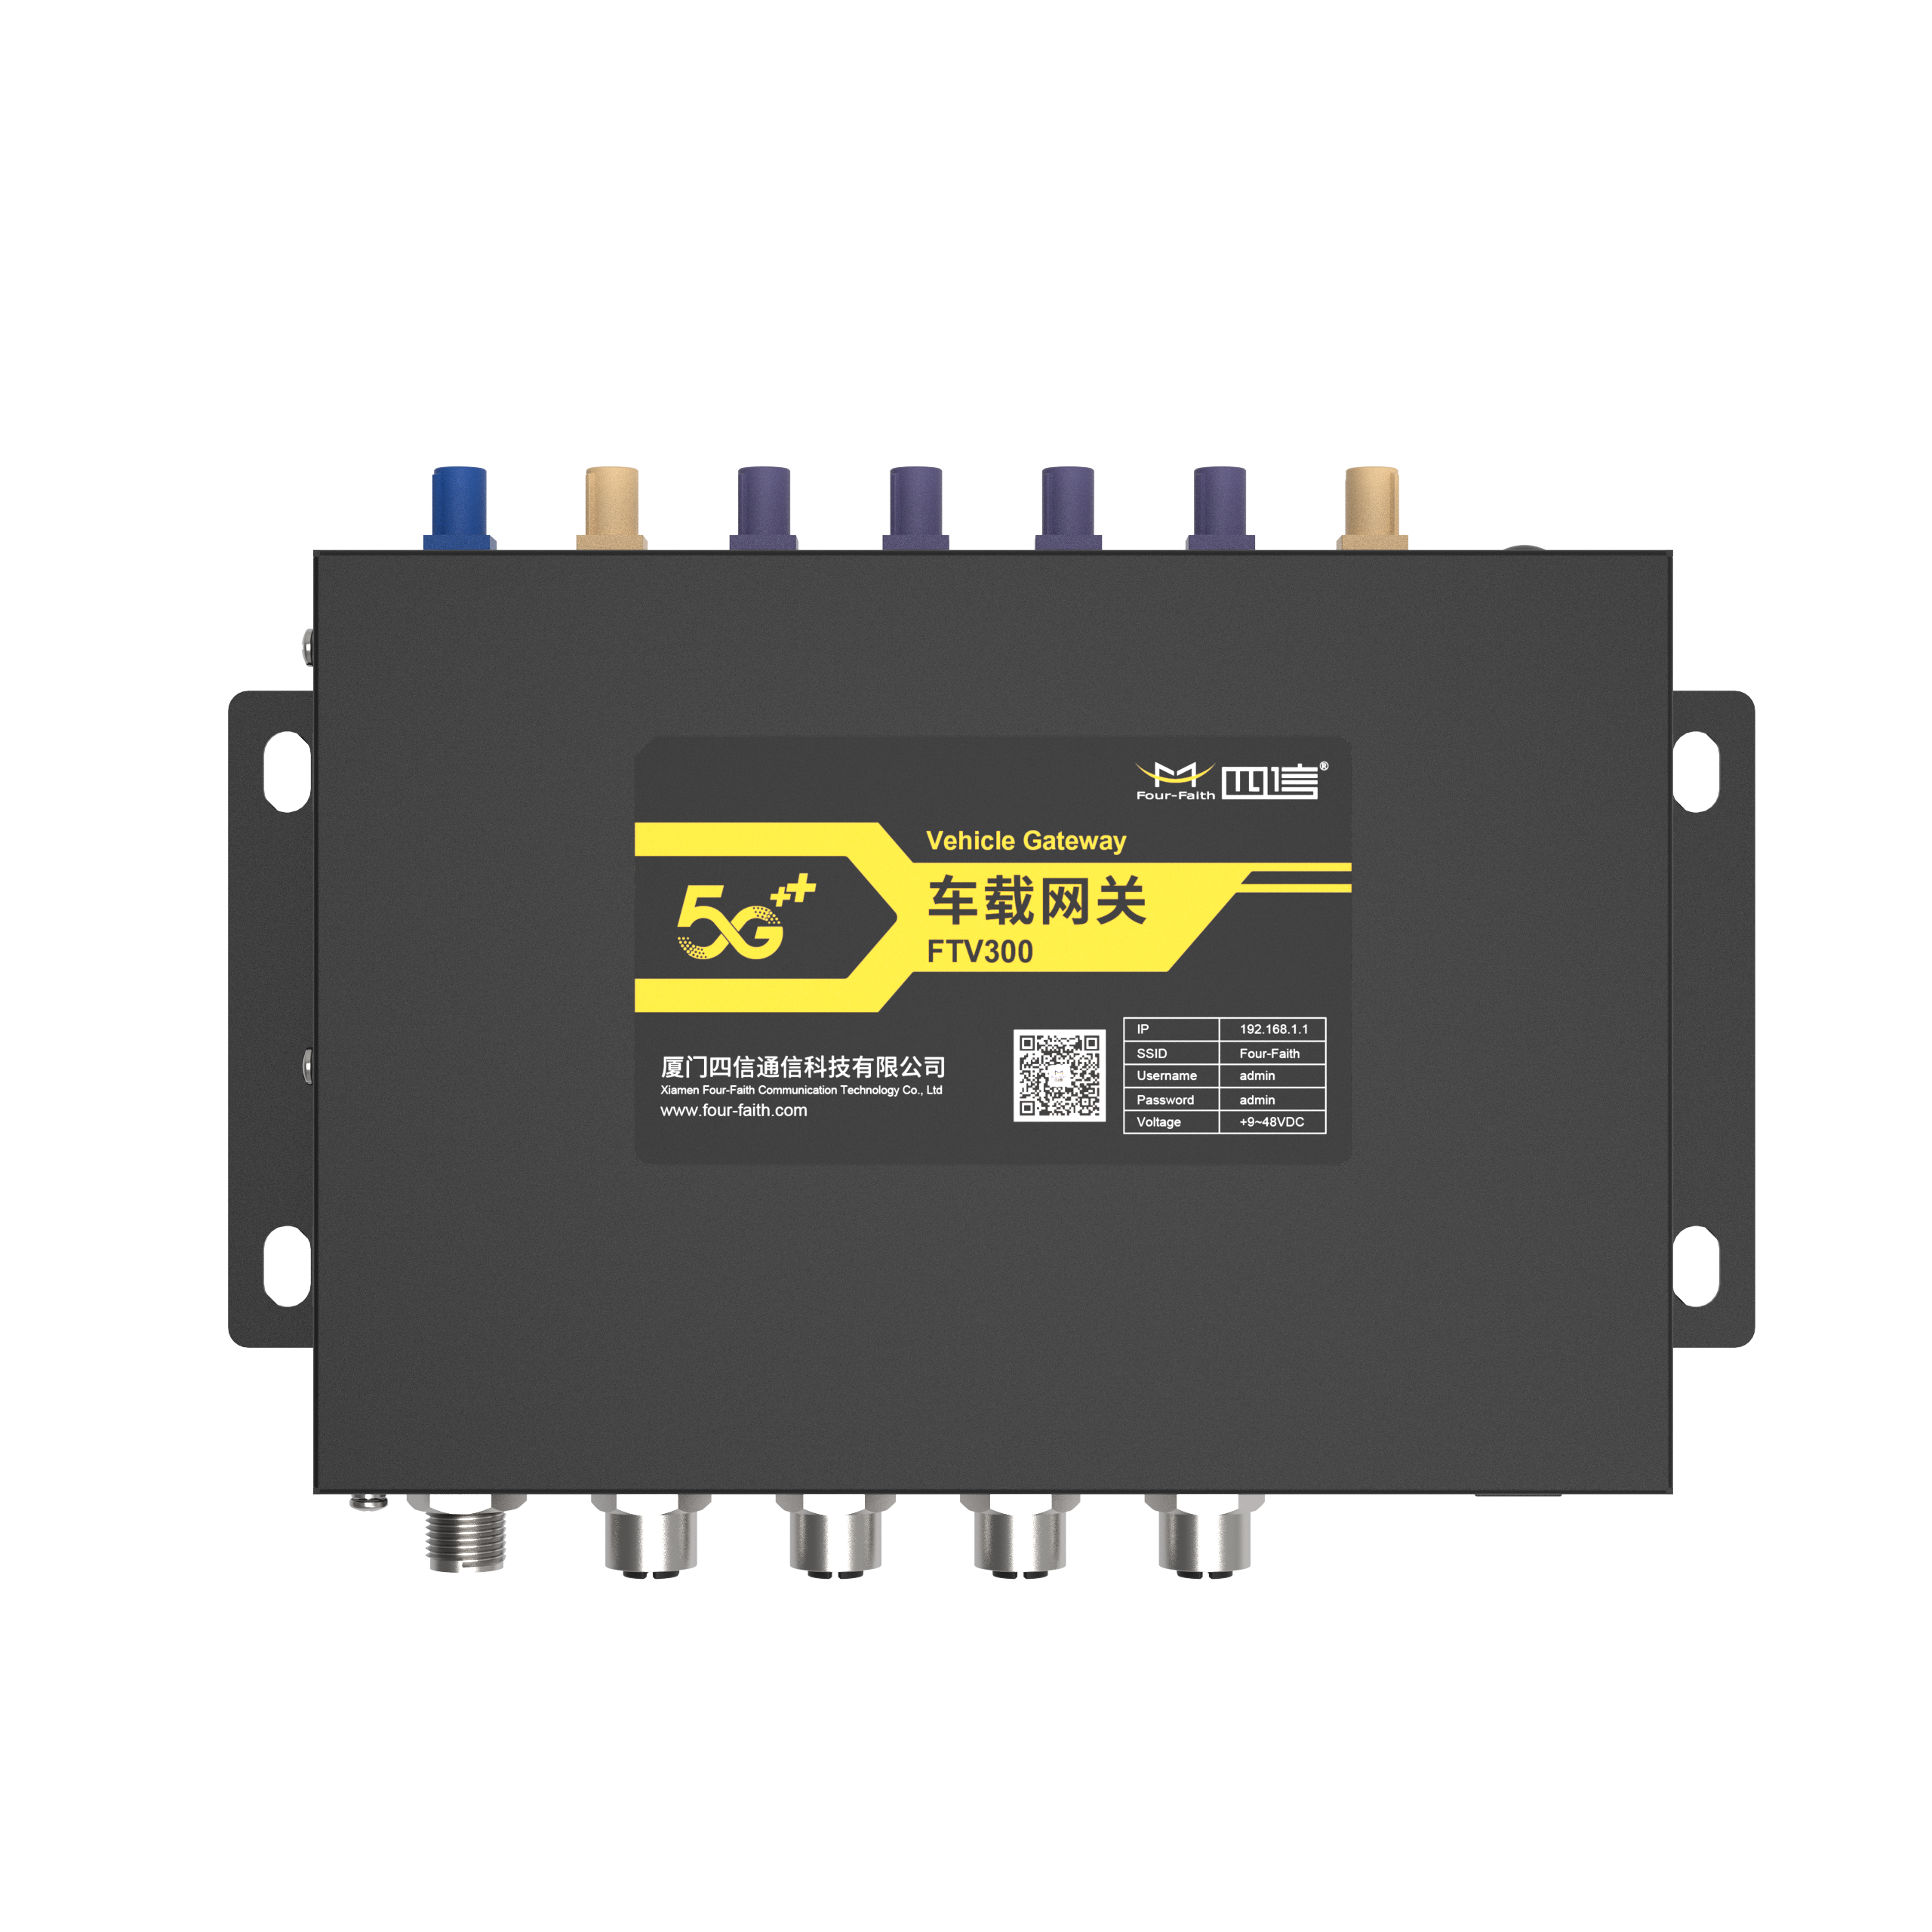
在很多混合架构项目中,不会专门采购昂贵的专用网联域硬件,而是选用成熟工业车载网关完成通信汇聚。像四信 FTV310 车载网关,具备多路 CAN‑FD、多口车载 T1 以太网,硬件原生支持 gPTP 时间同步,双 5G 链路备份,工业宽温抗振设计,可适配 Robotaxi、Robobus、无人矿卡多类场景,能够和市面主流智驾域、车控域完成对接,兼顾车内报文转发、时间同步、链路冗余以及远程运维,适合不同架构下做通信层硬件承接。
五、项目采购落地Checklist,规避选型返工
· 蜂窝网络:确认 5G 频段、模块数量、SIM/eSIM 方案、链路切换策略;
· 车辆接口:核对 CAN/CAN‑FD、车载以太网接口类型与数量,预留扩展余量;
· 时间同步:区分 GNSS 定位授时与 PTP/gPTP 网络同步的不同需求;
· V2X:确认项目是否部署 C‑V2X,配套接口与软件能力;
· 网络管理:VLAN、路由、防火墙、链路备份策略;
· 硬件工况:温度、振动、供电、EMC,工业场景拒绝乘用车硬件直接复用;
· 运维能力:远程配置、FOTA 升级、日志采集、故障告警;
· 实地验证:必须结合真实车辆、实际作业区域网络环境做联调测试。
更多详情案例,请联系我们的专家团队
厦门四信通信科技有限公司(版权所有)闽ICP备08106834号-1 ©2008-2026  闽公网安备
35021102001059号
关注我们


